նախընտրելի դարձնել
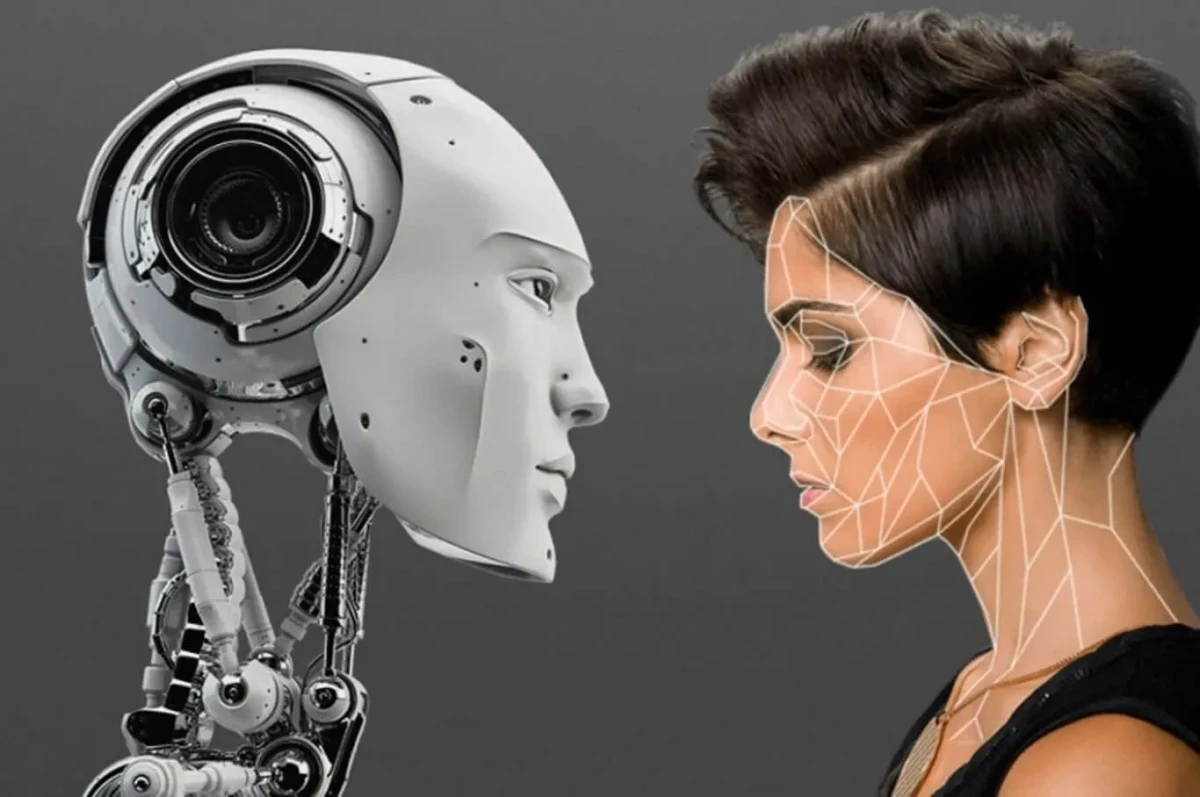
Մարդիկ ընդունակ են զայրույթ, ուրախություն և նույնիսկ կապվածություն տեսնել պարզ երկրաչափական պատկերների վարքագծում։ Զարմանալի չէ, որ նմանատիպ ռեակցիաներ են առաջանում նաև ռոբոտների հետ շփվելիս, նույնիսկ եթե վերջիններս չունեն գիտակցություն և ոչինչ չեն զգում։ Սակայն հետազոտողները, որոնք ուսումնասիրում են մեքենաների հետ մարդու էմոցիոնալ կապը, մինչ օրս չեն պայմանավորվել, թե կոնկրետ ինչը պետք է անվանել ռոբոտի էմոցիաներ։ Նման եզրակացության են եկել BMC Psychology ամսագրում հրապարակված 132 գիտական աշխատանքների տեսության հեղինակները։
Խնդիրը միայն տերմինաբանության մեջ չէ։ Տարբեր հետազոտություններ չափում են բոլորովին տարբեր երևույթներ, օգտագործում են անհամադրելի մեթոդներ և երբեմն հանգում են հակասական արդյունքների։ Արդյունքում գիտությունը դեռևս չի կարող միանշանակ պատասխան տալ պարզ հարցին՝ ինչո՞ւ են որոշ մարդիկ էմոցիոնալ առումով կապվում ռոբոտների հետ, իսկ մյուսները նրանց ընկալում են բացառապես որպես մեքենաներ։
Ինչպես երկրաչափական պատկերները մեզ սովորեցրին զգացմունքներ տեսնել
Անշունչ առարկաներին էմոցիաներ վերագրելու մարդու հակվածությունը ցուցադրող ամենահայտնի փորձերից մեկը դեռևս 1944 թվականին անցկացրել են հոգեբաններ Ֆրից Հայդերը և Մարիաննա Զիմելը։ Մասնակիցներին ցույց էին տալիս կարճ մուլտֆիլմ, որտեղ էկրանի վրա շարժվում էին եռանկյուններ և շրջան։ Չնայած դեմքերի, ձայների և կենդանի էակների որևէ նշանի բացակայությանը՝ հանդիսատեսը տեղի ունեցողն ընկալում էր որպես իսկական դրամա. մեծ եռանկյունը թվում էր ագրեսիվ, իսկ փոքր եռանկյունն ու շրջանը՝ միմյանց նկատմամբ համակրանք տածող կերպարներ։
Մարդկային ընկալման այս առանձնահատկությունը դրսևորվում էր ժամանակակից ռոբոտների ի հայտ գալուց շատ առաջ։ 18-րդ դարում Ժակ դե Վոկանսոնի մեխանիկական ֆլեյտահարը, որն արհեստական թոքերի և մետաղական լեզվակի միջոցով նմանակում էր շնչառությունը, հանրության վրա գրեթե կենդանի էակի տպավորություն էր թողնում։ Իսկ 2000-ականների սկզբին մարդիկ միայնակություն էին վերագրում Կիսմետ ռոբոտին՝ շարժական դեմքով սոցիալական գլխին, որը ստեղծել էր հետազոտող Սինթիա Բրիզիլը։
Այս բոլոր դեպքերում մարդիկ արձագանքում էին ոչ այնքան օբյեկտի իրական զգացմունքներին, որքան նրա վարքագծի սեփական մեկնաբանությանը։ Ուղեղը ճանաչում է ծանոթ սոցիալական ազդանշանները և լրացնում պատկերը. եթե ինչ-որ բան շարժվում է որոշակի ձևով, նայում է մեզ կամ արձագանքում է մեր գործողություններին, մենք հակված ենք դա ընկալելու որպես բնավորության և էմոցիաների դրսևորում։
Սակայն հենց այստեղ է ծագում գիտական խնդիրը. հետազոտողները միշտ չէ, որ հասկանում են, թե կոնկրետ որ երևույթն են ուսումնասիրում։
Մեկ բառի տակ թաքնված են երեք տարբեր երևույթներ
Նոր տեսության հեղինակները պարզել են, որ «էմոցիաներ» տերմինը մարդու և ռոբոտի փոխազդեցության հետազոտություններում օգտագործվում է առնվազն երեք տարբեր իմաստներով։
· Առաջինը՝ այն էմոցիաներն են, որոնք մարդը վերագրում է հենց մեքենային։ Օրինակ՝ օգտատերը կարող է որոշել, որ ռոբոտը տխրում է, ուրախանում կամ վախ զգում։
· Երկրորդը՝ այն էմոցիաներն են, որոնք ռոբոտն արտահայտում է արտաքնապես։ Դրանք կարող են լինել շարժումներ, ինտոնացիաներ, դեմքի արտահայտություն կամ այլ ազդանշաններ, որոնք նմանակում են մարդկային էմոցիոնալ վարքագիծը։ Ընդ որում, նման արտահայտչականության առկայությունն ամենևին չի նշանակում, որ մեքենան իսկապես ինչ-որ բան է ապրում։
· Երրորդը՝ հենց մարդու էմոցիոնալ արձագանքն է ռոբոտին։ Օգտատերը կարող է համակրանք, զայրույթ, տագնապ կամ կապվածություն զգալ՝ անկախ նրանից, թե ինչ զգացմունքներ է իրեն ցուցադրում սարքը։
Սրանք հետազոտության երեք տարբեր օբյեկտներ են, սակայն գիտական հրապարակումներում դրանք հաճախ շփոթում են։ Որոշ հեղինակներ ընդհանրապես չեն տալիս էմոցիաների սահմանումը, իսկ մյուսներն օգտագործում են սեփական ձևակերպումները, որոնք դժվար է համադրել միմյանց հետ։
««Էմոցիա» տերմինը թույլ չի տալիս միասնական նշանակություն ունենալ մարդու և ռոբոտի փոխազդեցության մասին գրականության մեջ, ինչը ծնում է հայեցակարգային խառնաշփոթ», — նշում են հետազոտողները։
Նմանատիպ երկիմաստություն է հայտնաբերվել նաև անթրոպոմորֆիզմի՝ անշունչ առարկաներին մարդկային գծեր վերագրելու հակվածության հասկացության օգտագործման մեջ։ Այն կարող է նկարագրել ինչպես ռոբոտի արտաքին տեսքը, այնպես էլ մարդու հոգեբանական արձագանքը։
Առաջին դեպքում խոսքը դիզայնի մասին է. մեքենան կարող է ունենալ դեմք, աչքեր, մարդկային ձայն և ժեստեր։ Երկրորդ դեպքում՝ այն մասին, թե որքանով է հենց օգտատերը հակված դրա մեջ տեսնել մտադրություններ և զգացմունքներ ունեցող կենդանի էակ։
Տարբերությունը սկզբունքային է։ Մարդանման արտաքինն ինքնին չի երաշխավորում էմոցիոնալ կապվածություն։ Ավելին, դրա ազդեցության վերաբերյալ հետազոտությունների արդյունքները հակասական են ստացվել։ Իսկ ահա շրջակա առարկաները մարդկայնացնելու մարդու անհատական հակվածությունը, համաձայն տեսության, շատ ավելի կայուն կերպով է կապված ռոբոտների նկատմամբ էմոցիոնալ արձագանքի հետ։
Ինչու հետազոտությունները դեռևս հուսալի պատասխան չեն տալիս
Խնդիրը միայն սահմանումների մեջ չէ, այլև այն բանի, թե ինչպես են գիտնականները չափում մեքենաների հետ էմոցիոնալ կապը։
Դիտարկված աշխատանքների մեծ մասը հիմնվում է հարցաթերթիկների վրա. մասնակիցներին առաջարկվում է նկարագրել իրենց զգացմունքները, վերաբերմունքը ռոբոտի նկատմամբ կամ նրա հետ փոխազդեցության տպավորությունները։ Նման տվյալներն օգտակար են, սակայն դրանք ցույց են տալիս նախևառաջ այն, թե ինչպես են մարդիկ իրենք մեկնաբանում իրենց փորձը։
Վարքագծային ռեակցիաները և ուղեղի ակտիվությունը հետազոտվում են զգալիորեն ավելի հազվադեպ։ Հետևաբար, գիտական պատկերը մեծապես կառուցվում է մասնակիցների սուբյեկտիվ պատասխանների, այլ ոչ թե չափման տարբեր եղանակների համադրման վրա։
Արդյունքում երկու աշխատանք կարող են ձևականորեն ուսումնասիրել ռոբոտների նկատմամբ էմոցիոնալ կապվածությունը, բայց փաստացի հետազոտել տարբեր բաներ։ Մեկը չափում է համակրանքը արտաքնապես մարդանման սարքի նկատմամբ, մյուսը՝ նրա արտահայտած էմոցիաները ճանաչելու ունակությունը, երրորդը՝ մեքենան որպես սոցիալական գործընկեր ընկալելու օգտատիրոջ պատրաստակամությունը։ Նման արդյունքներն ուղղակիորեն համեմատելը դժվար է։
Տեսության հեղինակները կոչ են անում գիտական հանրությանը պայմանավորվել բազային տերմինների շուրջ և ավելի ճշգրիտ նկարագրել օգտագործվող մեթոդները։ Բացի այդ, նրանք առաջարկում են ստուգել կուտակված արդյունքները մետաանալիզների միջոցով՝ մի քանի հետազոտությունների տվյալների վիճակագրական միավորմամբ, որը թույլ կտա բացահայտել կայուն օրինաչափությունները և դրանք առանձնացնել պատահական տարաձայնություններից։
Ռոբոտներին պարտադիր չէ կենդանի լինել՝ իրական զգացմունքներ առաջացնելու համար
Տերմինաբանության կարգավորումը կարևոր է ոչ միայն ակադեմիական գիտության համար։ Ռոբոտ-ուղեկիցները և սոցիալական սարքերն աստիճանաբար դառնում են առօրյա կյանքի մաս, իսկ դրանց նկատմամբ մարդկանց էմոցիոնալ արձագանքի ընկալումը ձեռք է բերում գործնական նշանակություն։
Եթե հետազոտողները տարբեր կերպ են սահմանում կապվածությունը, անթրոպոմորֆիզմը և էմոցիոնալ արտահայտչականությունը, մշակողների համար դժվար է հասկանալ, թե որ առանձնահատկություններն են իսկապես օգնում մարդկանց փոխազդել ռոբոտների հետ, և որոնք են ստեղծում միայն սոցիալական շփման պատրանք։ Առանձին փորձերի արդյունքները նույնպես դժվար է տեղափոխել իրական արտադրանքների և օգտագործման այլ պայմանների վրա։
Ընդ որում, գլխավոր պարադոքսը մնում է անփոփոխ. մարդը կարող է միանգամայն իրական էմոցիաներ ապրել մի օբյեկտի նկատմամբ, որն ինքը ոչինչ չի զգում։ Ռոբոտին պարտադիր չէ ունենալ գիտակցություն՝ համակրանք, տագնապ կամ կապվածություն առաջացնելու համար։ Բավական է, որ նրա վարքագիծը հիշեցնի ծանոթ սոցիալական ազդանշաններ։
Հավանական բացատրությունը թաքնված է մարդկային ընկալման առանձնահատկությունների մեջ. մենք մշտապես փորձում ենք ճանաչել շրջապատողների մտադրություններն ու էմոցիաները։ Այս ունակությունն օգնում է կողմնորոշվել սոցիալական աշխարհում, բայց երբեմն ստիպում է կենդանի էակ տեսնել այնտեղ, որտեղ այն չկա։ Եվ որքան շատ մեքենաներ շփվեն մեզ հետ, շարժվեն մեր կողքին և արձագանքեն մեր գործողություններին, այնքան ավելի կարևոր կդառնա հասկանալը, թե որտեղ են ավարտվում սարքի իրական հատկությունները և սկսվում մարդկային մեկնաբանությունը։