նախընտրելի դարձնել
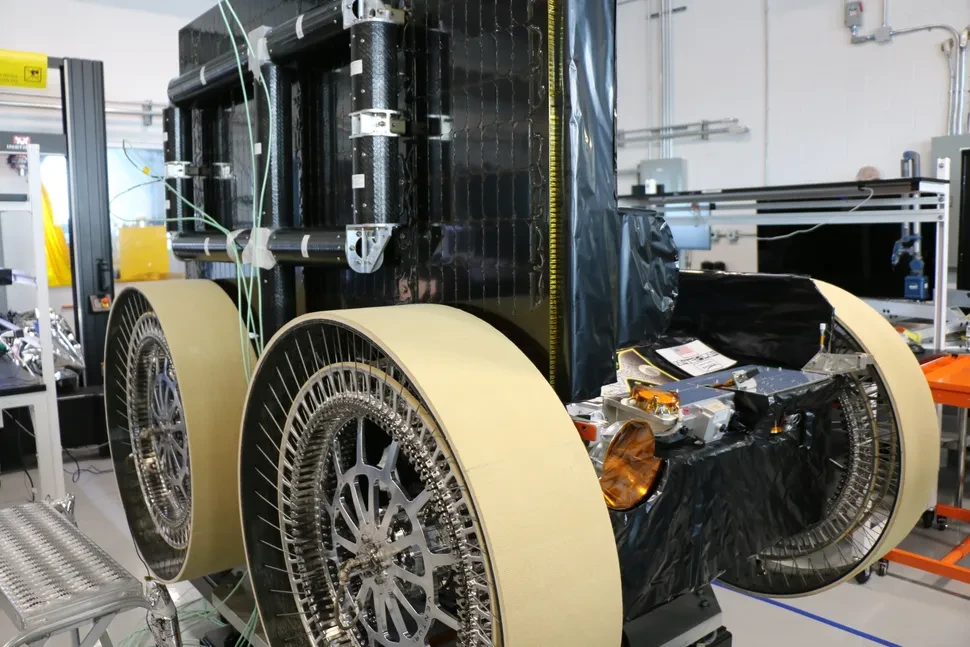
2026 թվականի վերջին ամերիկյան Astrolab ընկերությունը նախատեսում է Լուսնի հարավային բևեռ ուղարկել անօդաչու FLIP ռովերը՝ Hewlett Packard Enterprise (HPE) ընկերության Spaceborne Computer-4 հաշվարկային մոդուլով։ Սա կլինի առաջին փորձը՝ Լուսնի մակերևույթին փորձարկելու բարձրարտադրողական հաշվարկներն ու արհեստական բանականությունը։ Այս տեխնոլոգիաները կարող են օգնել ապագա լուսնային արշավախմբերին տեղանքում կողմնորոշվել, վերլուծել շրջակա միջավայրը և գործել ինքնավար կերպով։
Ռովերը կուղարկվի Griffin-1 առաքելության շրջանակում, որն Astrobotic ընկերությունը իրականացնում է NASA-ի համար։ Փորձարկումը պետք է ոչ միայն ստուգի հաշվարկային համակարգի աշխատունակությունը ծայրահեղ պայմաններում, այլև ցույց տա, թե ժամանակակից համակարգիչները ինչ խնդիրներ կարող են լուծել անմիջապես Լուսնի վրա՝ առանց Երկրից մշտական աջակցության։
Համակարգիչը պետք է դիմանա լուսնային գիշերը
Spaceborne Computer-4-ը մշակվել է հատուկ տիեզերքում շահագործման համար։ Այն առանձնանում է կոմպակտ չափերով, փոքր քաշով, ինքնավար կառուցվածքով և օդափոխիչի բացակայությամբ։ Դրա հիմքում էներգաարդյունավետ 64-բիթանոց կենտրոնական պրոցեսորն է և գրաֆիկական պրոցեսորը, որը թույլ կտա կատարել հաշվարկային խնդիրներ, այդ թվում՝ ԱԲ-ի հետ կապված։
Մոդուլը կմիացվի ռովերի սառեցման համակարգին, իսկ սնուցումը կապահովեն FLIP-ի մարտկոցներն ու արևային վահանակները։ Տվյալների պահպանման համար նախատեսված են KIOXIA ընկերության պինդմարմին կրիչներ։
Գլխավոր փորձությունը Լուսնի հարավային բևեռի պայմաններն են։ Astrolab-ի հիմնադիր և գլխավոր տնօրեն Ջարեթ Մեթյուզի խոսքով՝ NASA-ն պահանջում է, որ սարքը նախատեսված լինի մակերևույթին ամբողջ մեկ տարի աշխատելու համար։ Այդ ընթացքում այն պետք է հաղթահարի մի քանի լուսնային գիշեր, որոնց ընթացքում մինչև 150 ժամ անընդմեջ չի լինի արևի լույս, հետևաբար՝ նաև արևային վահանակներից էներգիայի մուտք։
Այս պայմաններում սարքավորումը պետք է դիմանա ծայրահեղ ջերմաստիճաններին և արևային տաքացման բացակայության երկարատև ժամանակահատվածներին։ Համակարգիչը պատրաստված է ջերմահաղորդիչ ալյումինի օգտագործմամբ և նախագծված է՝ հաշվի առնելով լուսնային միջավայրի առանձնահատկությունները։ Սակայն առաջիկա առաքելությունը պետք է հաստատի, որ համակարգը ունակ է աշխատել իրական պայմաններում, այլ ոչ միայն դիմանալ լաբորատոր փորձարկումներին։
Ռովերը նաև նախատեսված է երկարատև կիսաինքնավար աշխատանքի համար, երբ մոտակայքում տիեզերագնացներ չկան։ Մշակողների մտահղացմամբ՝ նման հարթակը կկարողանա Լուսնի վրա աշխատել բազմաթիվ ամիսներ և հաղթահարել հարյուրավոր կիլոմետրեր։
ԱԲ-ն կօգնի ուսումնասիրել մակերևույթը և խուսափել վտանգներից
Հաշվարկային մոդուլը կմշակի առաքելության ընթացքում հավաքված տեսողական տվյալները, ինչպես նաև կապահովի նավիգացիան, քարտեզագրումը և ռելիեֆի վերլուծությունը։ Փորձարկման առանձին հատվածը նվիրված է անմիջապես Լուսնի վրա ԱԲ-ի աշխատանքին։
HPE-ն հայտարարում է, որ նախատեսում է ցուցադրել լուսնային մակերևույթին մասշտաբավորվող ԱԲ ծառայությունների հուսալի տեղակայման հնարավորությունը։ Միևնույն ժամանակ, այն կոնկրետ հավելվածները, որոնք կօգտագործվեն փորձարկման ընթացքում, առայժմ չեն բացահայտվում։
Ամենահետաքրքիր թեստերից մեկը կապված է նավիգացիոն տեխնոլոգիայի հետ, որը մշակել է NASA-ի Ռեակտիվ շարժման լաբորատորիան (JPL)։ Նախկինում համապատասխան ծրագրային ապահովումը կիրառվել էր Մարսի վրա, իսկ Լուսնի վրա այն կփորձարկեն առաջին անգամ։
Ո՛չ Մարսի վրա, ո՛չ էլ Լուսնի վրա GPS չկա, ուստի սարքերի համար դժվար է որոշել իրենց դիրքը սովորական արբանյակային համակարգերի օգնությամբ։ JPL-ում մշակված մեքենայական ուսուցման ալգորիթմը այս խնդիրը լուծում է այլ կերպ․ այն համադրում է նախապես պահպանված քարտեզը շրջակա տեղանքի պատկերին, հայտնաբերում է ռելիեֆի համընկնող առանձնահատկությունները և օգնում որոշել սարքի գտնվելու վայրը։
Նման համակարգը կարող է հատկապես օգտակար լինել անծանոթ տարածքով տեղաշարժվելիս, որտեղ անհրաժեշտ է ճանաչել վտանգավոր հատվածները և խուսափել խառնարաններից։ Եթե փորձարկումները հաջող անցնեն, նման տեխնոլոգիաները կկարողանան բարձրացնել ապագա լուսնագնացների ինքնուրույնությունը և նվազեցնել Երկրից մշտական կառավարման անհրաժեշտությունը։
Ինչու են տիեզերագնացներին Լուսնի վրա պետք հաշվարկային հզորություններ
Դեռ վաղ է խոսել այն մասին, թե այս տեխնոլոգիաները ինչպես կկիրառվեն օդաչուավոր արշավախմբերում։ Միջազգային տիեզերակայանում համակարգիչներն արդեն օգտագործվում են կապի, գիտական փորձերի և անձնակազմի առօրյա խնդիրների համար։ Բայց լուսնային մակերևույթի վրա ինքնավար հաշվարկների և ԱԲ-ի հնարավորությունները դեռ պետք է ստուգվեն։
Տվյալների տեղային մշակումն ապագայում կարող է թույլ տալ սարքերին ավելի արագ արձագանքել շրջակա միջավայրի փոփոխություններին և կատարել որոշ խնդիրներ՝ առանց Երկրից հրամանների սպասելու։ Սա կարևոր է այն առաքելությունների համար, որտեղ կապը սահմանափակ է, իսկ սարքավորումը պետք է երկար ժամանակ աշխատի առանց մարդու միջամտության։
Միևնույն ժամանակ, առաջիկա փորձարկումը չի երաշխավորում, որ այս բոլոր հնարավորությունները միանգամից կհայտնվեն ապագա օդաչուավոր ծրագրերում։ Դրա հիմնական նպատակը սարքավորման հուսալիությունը ստուգելն է և ԱԲ ծառայությունների աշխատանքը ցուցադրելն այն պայմաններում, որոնց համար սովորական երկրային հաշվարկային համակարգերը նախատեսված չեն։
Էլ ինչ կտեղափոխեն Լուսին
Griffin-1-ը կդառնա Astrobotic-ի ստեղծած Griffin վայրէջքային ապարատի առաջին առաքելությունը։ Պիտսբուրգից ընկերությունը թռիչքն իրականացնում է NASA-ի Commercial Lunar Payload Services (CLPS) ծրագրի շրջանակում, որը նախատեսում է գիտական և տեխնոլոգիական բեռների տեղափոխում Լուսին՝ առևտրային կապալառուների միջոցով։
FLIP ռովերից բացի, օգտակար բեռի կազմում կլինեն Astrobotic-ի փոքր անօդաչու CubeRover ապարատը, LandCam-X օպտիկական նավիգացիոն համակարգը և Nanofiche GLPH՝ Galactic Library to Preserve Humanity մանրանկարչական արխիվը, որը նախատեսված է մարդկության պատմությանը վերաբերող նյութերը պահպանելու համար։
Այսպիսով, Griffin-1-ը կդառնա ոչ միայն Լուսնի վրա տեղաշարժման նոր միջոցների ցուցադրություն, այլև փորձադաշտ այն տեխնոլոգիաների համար, որոնք կարող են անհրաժեշտ լինել Երկրից դուրս երկարաժամկետ ենթակառուցվածք ստեղծելիս։ Եթե HPE-ի համակարգիչը դիմանա լուսնային պայմաններին և հաջողությամբ կատարի նախատեսված խնդիրները, դա կարևոր քայլ կլինի ապագա՝ ավելի ինքնավար հաշվարկային համակարգերի օգտագործման ճանապարհին՝ Լուսնի և այլ երկնային մարմինների հետազոտություններում։