сделать предпочтительным
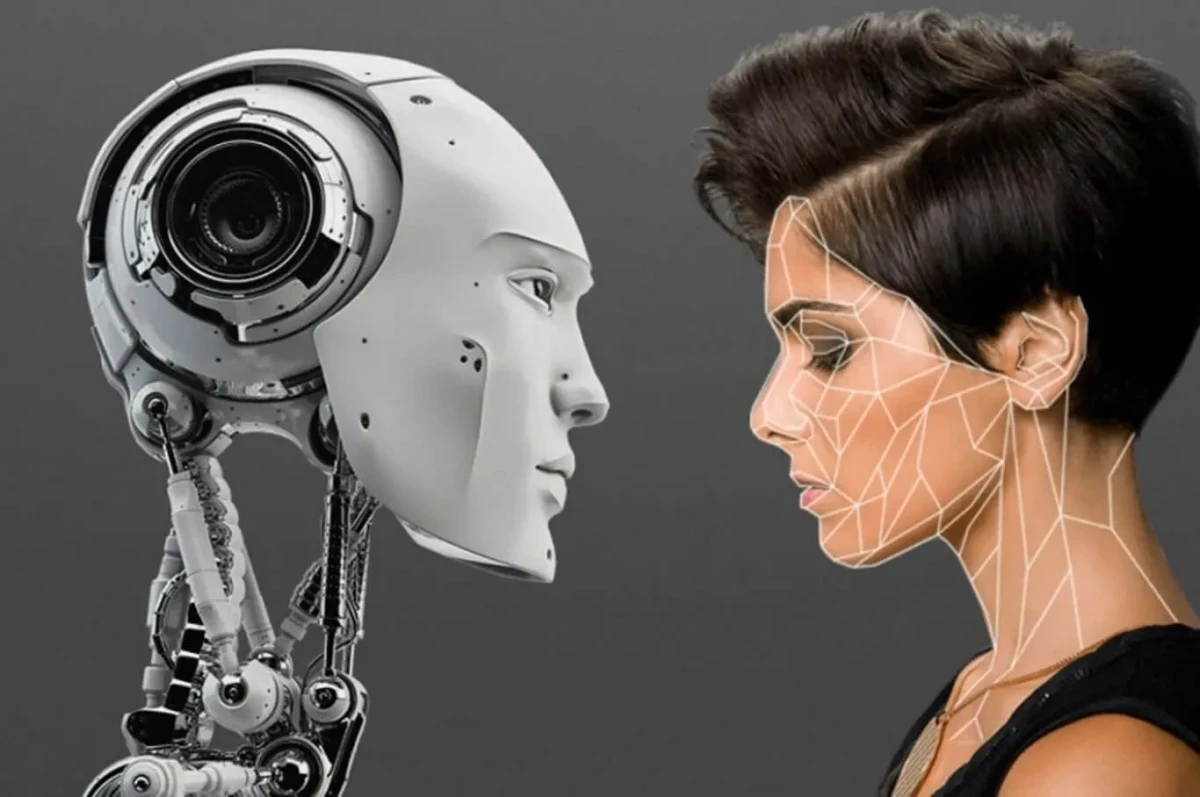
Люди способны увидеть злость, радость и даже привязанность в поведении простых геометрических фигур. Неудивительно, что похожие реакции возникают при общении с роботами — даже если те не обладают сознанием и ничего не чувствуют. Однако исследователи, изучающие эмоциональную связь человека с машинами, до сих пор не договорились о том, что именно следует называть эмоциями робота. К такому выводу пришли авторы обзора 132 научных работ, опубликованного в журнале BMC Psychology.
Проблема не только в терминологии. Разные исследования измеряют совершенно разные явления, используют несопоставимые методы и порой приходят к противоречивым результатам. В итоге наука пока не может дать однозначный ответ на простой вопрос: почему одни люди эмоционально привязываются к роботам, а другие воспринимают их исключительно как машины?
Как геометрические фигуры научили нас видеть чувства
Один из самых известных экспериментов, демонстрирующих склонность человека приписывать эмоции неодушевленным объектам, провели еще в 1944 году психологи Фриц Хайдер и Марианна Зиммель. Участникам показывали короткий мультфильм, в котором по экрану двигались треугольники и круг. Несмотря на отсутствие лиц, голосов и каких-либо признаков живых существ, зрители воспринимали происходящее как настоящую драму: большой треугольник казался агрессивным, а маленький треугольник и круг — персонажами, которые испытывают симпатию друг к другу.
Эта особенность человеческого восприятия проявлялась задолго до появления современных роботов. В XVIII веке механический флейтист Жака де Вокансона, имитировавший дыхание с помощью искусственных легких и металлического языка, производил на публику впечатление почти живого существа. А в начале 2000-х люди приписывали одиночество роботу Кисмет — социальной голове с подвижным лицом, созданной исследовательницей Синтией Брезеал.
Во всех этих случаях люди реагировали не столько на реальные чувства объекта, сколько на собственную интерпретацию его поведения. Мозг распознает знакомые социальные сигналы и достраивает картину: если что-то движется определенным образом, смотрит на нас или реагирует на наши действия, мы склонны воспринимать это как проявление характера и эмоций.
Но именно здесь возникает научная проблема: исследователи не всегда понимают, какое именно явление они изучают.
Под одним словом скрываются три разных явления
Авторы нового обзора обнаружили, что термин «эмоции» в исследованиях взаимодействия человека и робота используется как минимум в трех разных значениях.
Первое — эмоции, которые человек приписывает самой машине. Например, пользователь может решить, что робот грустит, радуется или испытывает страх.
Второе — эмоции, которые робот выражает внешне. Это могут быть движения, интонации, выражение лица или другие сигналы, имитирующие человеческое эмоциональное поведение. При этом наличие такой выразительности вовсе не означает, что машина действительно что-то переживает.
Третье — эмоциональная реакция самого человека на робота. Пользователь может испытывать симпатию, раздражение, тревогу или привязанность независимо от того, какие чувства ему демонстрирует устройство.
Это три разных объекта исследования, но в научных публикациях их нередко смешивают. Некоторые авторы вообще не дают определения эмоциям, а другие используют собственные формулировки, которые сложно сопоставить между собой.
«Термин “эмоция” не допускает единого значения в литературе о взаимодействии человека и робота, что порождает концептуальную путаницу», — отмечают исследователи.
Похожая неоднозначность обнаружилась и в использовании понятия антропоморфизма — склонности наделять неодушевленные объекты человеческими чертами. Оно может описывать как внешний вид робота, так и психологическую реакцию человека.
В первом случае речь идет о дизайне: у машины могут быть лицо, глаза, человеческий голос и жесты. Во втором — о том, насколько сам пользователь склонен видеть в ней живое существо с намерениями и чувствами.
Различие принципиально. Человекоподобная внешность сама по себе не гарантирует эмоциональной привязанности. Более того, результаты исследований ее влияния оказались противоречивыми. А вот индивидуальная склонность человека очеловечивать окружающие объекты, согласно обзору, гораздо стабильнее связана с эмоциональной реакцией на роботов.
Почему исследования пока не дают надежного ответа
Проблема заключается не только в определениях, но и в том, как ученые измеряют эмоциональную связь с машинами.
Большинство рассмотренных работ опираются на опросники: участникам предлагают описать свои чувства, отношение к роботу или впечатления от взаимодействия с ним. Такие данные полезны, но они показывают прежде всего то, как люди сами интерпретируют свой опыт.
Поведенческие реакции и активность мозга исследуются значительно реже. Поэтому научная картина во многом строится на субъективных ответах участников, а не на сопоставлении разных способов измерения.
В результате две работы могут формально изучать эмоциональную привязанность к роботам, но фактически исследовать разные вещи. Одна измеряет симпатию к внешне человекоподобному устройству, другая — способность распознавать выражаемые им эмоции, третья — готовность пользователя воспринимать машину как социального партнера. Сравнивать такие результаты напрямую затруднительно.
Авторы обзора призывают научное сообщество договориться о базовых терминах и точнее описывать используемые методы. Кроме того, они предлагают проверить накопленные результаты с помощью метаанализов — статистического объединения данных нескольких исследований, которое позволит выявить устойчивые закономерности и отделить их от случайных расхождений.
Роботам необязательно быть живыми, чтобы вызывать настоящие чувства
Упорядочивание терминологии важно не только для академической науки. Роботы-компаньоны и социальные устройства постепенно становятся частью повседневной жизни, а понимание эмоциональной реакции людей на них приобретает практическое значение.
Если исследователи по-разному определяют привязанность, антропоморфизм и эмоциональную выразительность, разработчикам сложно понять, какие особенности действительно помогают людям взаимодействовать с роботами, а какие лишь создают иллюзию социального контакта. Результаты отдельных экспериментов также трудно переносить на реальные продукты и другие условия использования.
При этом главный парадокс остается неизменным: человек может испытывать вполне настоящие эмоции по отношению к объекту, который сам ничего не чувствует. Роботу не обязательно обладать сознанием, чтобы вызывать симпатию, тревогу или привязанность. Достаточно, чтобы его поведение напоминало знакомые социальные сигналы.
Вероятное объяснение кроется в особенностях человеческого восприятия: мы постоянно пытаемся распознавать намерения и эмоции окружающих. Эта способность помогает ориентироваться в социальном мире, но иногда заставляет видеть живое там, где его нет. И чем больше машин будут общаться с нами, двигаться рядом и реагировать на наши действия, тем важнее станет понять, где заканчиваются реальные свойства устройства и начинается человеческая интерпретация.