Նախընտրելի
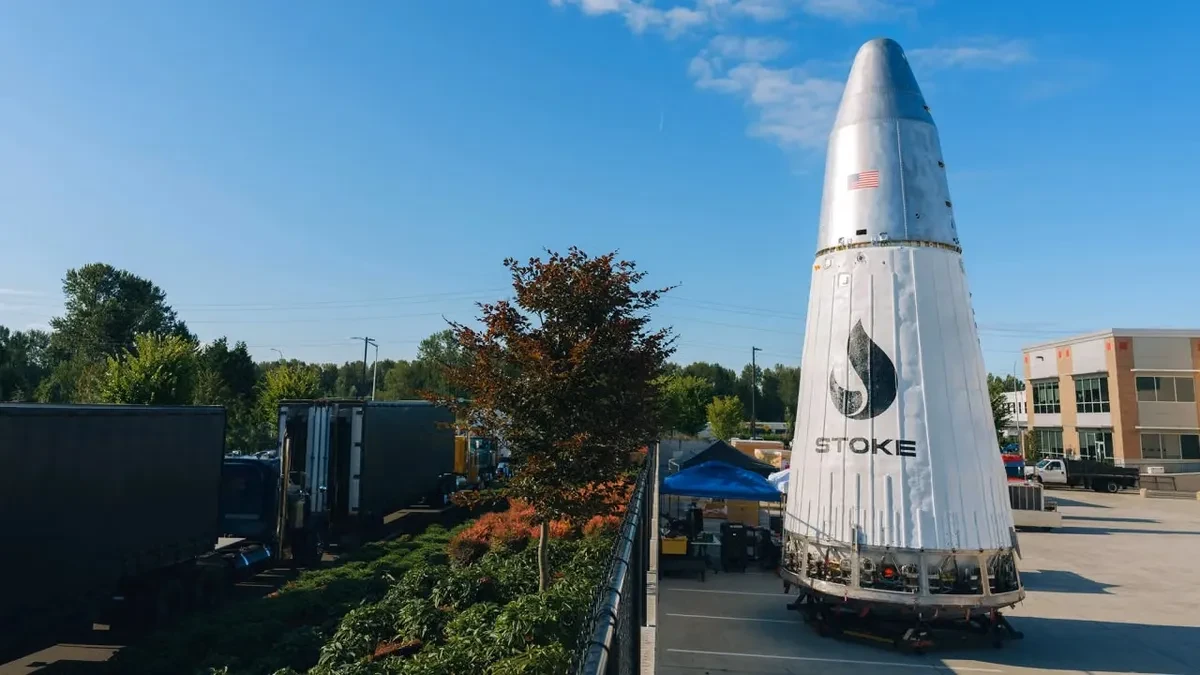
AstroForge ընկերությունը պատրաստում է մի առաքելություն, որը կարող է փոխել տիեզերական ապարատների կառավարման ընդունված սկզբունքը։ 2027 թվականի սկզբին նրա Autonomy-1 ապարատը պետք է ուղևորվի տիեզերք Stoke Space ընկերության Nova Pathfinder առաջին հրթիռով, իսկ կրիչից անջատվելուց հետո Երկրից չստանա ոչ մի հրաման։ Թռիչքի ընթացքում բոլոր որոշումները կկայացնի Solo արհեստական բանականության բորտային համակարգը։
Եթե առաքելությունն ընթանա ըստ պլանի, Autonomy-1-ը կդառնա առաջին տիեզերական առաքելությունը, որը հրթիռից անջատվելուց հետո լիովին կկատարի առաջադրված խնդիրները՝ առանց Երկրի օպերատորների միջամտության, հայտնում է Space.com-ը։
Տիեզերական ապարատը որոշումներ կընդունի ինքնուրույն
Solo-ն մշակվել է տիեզերական ապարատի բորտային գործառույթների ինքնավար համակարգման համար։ Համակարգը գործում է արդեն գոյություն ունեցող դետերմինացված ծրագրային ապահովման վրա, որը հիմնված է ֆիզիկական մոդելների վրա, և պետք է իրական ժամանակում որոշումներ կայացնի՝ վերլուծելով ստացվող տվյալները։
AstroForge-ի համար նման տեխնոլոգիան հատկապես կարևոր է աստերոիդների վրա մետաղների արդյունահանման ծրագրերի պատճառով։ Ընկերությունը մտադիր է ստեղծել տիեզերական ապարատների մի ամբողջ նավատորմ, և դրանցից յուրաքանչյուրի մշտական կառավարումը Երկրից կլիներ բարդ և թանկարժեք։
Այդ պատճառով բազմաթիվ առանձին հրամաններ ապարատներին փոխանցելու փոխարեն ընկերությունը ցանկանում է որոշումների ընդունման մի մասը տեղափոխել անմիջապես բորտ։
Սկզբում ԱԲ-ն կաշխատի «ստվերային ռեժիմում»
Solo-ին ամբողջությամբ վստահել կառավարումը միանգամից չեն նախատեսում։ Առաջին փորձարկումը կլինի DeepSpace-2 առաքելությունը, որի արձակումը նախատեսված է SpaceX ընկերության Falcon 9 հրթիռով։
DeepSpace-2-ը պետք է մոտենա մերձերկրյա աստերոիդին, սակայն Solo-ն չի կառավարի այդ գործողությունները։ Համակարգը կաշխատի այսպես կոչված «ստվերային ռեժիմում»՝ վերլուծելով տիեզերական ապարատից ստացվող տվյալները և ինքնուրույն որոշումներ կայացնելով, բայց դրա հրամանները չեն կատարվի։
Այսպես մշակողները կկարողանան համեմատել համակարգի գործողությունները սովորական ծրագրային ապահովման որոշումների հետ և գնահատել, թե որքան հուսալի է Solo-ն հաղթահարում իրական տիեզերական միջավայրը։
Հաջորդ փուլը Autonomy-1-ն է։ Հրթիռից անջատվելուց հետո AstroForge-ը մտադիր է լիովին բացառել կառավարումը Երկրից։ Ապարատը կշարունակի Երկիր ուղարկել հեռաչափական և գիտական տվյալներ, բայց կապը կգործի միայն մեկ ուղղությամբ․ մասնագետները կկարողանան հետևել ապարատի գործողություններին, սակայն չեն կարողանա նրան հրամաններ տալ։
Բացի սեփական խնդիրներից, Solo-ն պետք է նաև ապահովի COMPASS գիտական սարքավորման աշխատանքը՝ տիեզերական միջավայրի հետազոտության համար նախատեսված կոմպակտ բազմասպեկտրալ ֆոտոմետրի, որը մշակվել է NASA-ի համար։
AstroForge-ի համար սա արդեն երրորդ տիեզերական առաքելությունն է
AstroForge ընկերությունը հիմնադրվել է 2022 թվականին՝ Երկրից դուրս ռեսուրսների արդյունահանման նպատակով։ Սակայն նախորդ առաքելությունները ցույց տվեցին, թե որքան բարդ է մնում նույնիսկ սովորական տիեզերական ապարատների աշխատանքը։
2023 թվականի ապրիլին ընկերությունը Երկրի ուղեծիր ուղարկեց փորձարարական Brokkr-1 ապարատը, որի վրա նախատեսվում էր փորձարկել տիեզերական հումքի վերամշակման տեխնոլոգիան։ Սարքավորումը գործարկել չհաջողվեց։
2025 թվականի փետրվարին AstroForge-ը Odin ապարատը արձակեց Intuitive Machines-ի լուսնային առաքելության հետ միասին։ Odin-ը պետք է անցում կատարեր մերձերկրյա աստերոիդի մոտով և հետազոտեր այն, սակայն ընկերությունը բախվեց կապի խնդիրների և վերջում կորցրեց ապարատը։
Այս ֆոնին Autonomy-1-ը կդառնա ոչ միայն ինքնավար կառավարման փորձ, այլև հենց ընկերության կարևոր փորձություն։
Ինքնավարության փորձարկումը կհամընկնի նոր հրթիռի առաջին արձակման հետ
Առաքելությանը կհետևեն ոչ միայն աստերոիդների արդյունահանմամբ զբաղվող մասնագետները։ Autonomy-1-ը պետք է ուղևորվի տիեզերք Nova Pathfinder-ով՝ Stoke Space-ի առաջին հրթիռով։
Stoke Space-ը մշակում է ամբողջությամբ բազմակի օգտագործման հրթիռներ։ Եթե Nova Pathfinder-ն իսկապես իր առաջին թռիչքը կատարի 2027 թվականի սկզբին, արձակումը միաժամանակ կդառնա երկու տեխնոլոգիայի փորձարկում՝ կրիչների նոր դասի և տիեզերական ապարատի լիովին ինքնավար կառավարման։
Իսկ AstroForge-ի համար վերջնական նպատակը շատ ավելի լայն է, քան մեկ ցուցադրական առաքելությունը։ Եթե ապարատները կարողանան ինքնուրույն կողմնորոշվել տարածության մեջ, վերլուծել իրավիճակը և կատարել առաջադրանքները առանց Երկրից մշտական վերահսկողության, ապա նման մոտեցումը կարող է հատկապես պահանջված դառնալ ապագայի հետազոտական և արդյունահանող ապարատների նավատորմերի համար։